Paracarrello (paratrike)
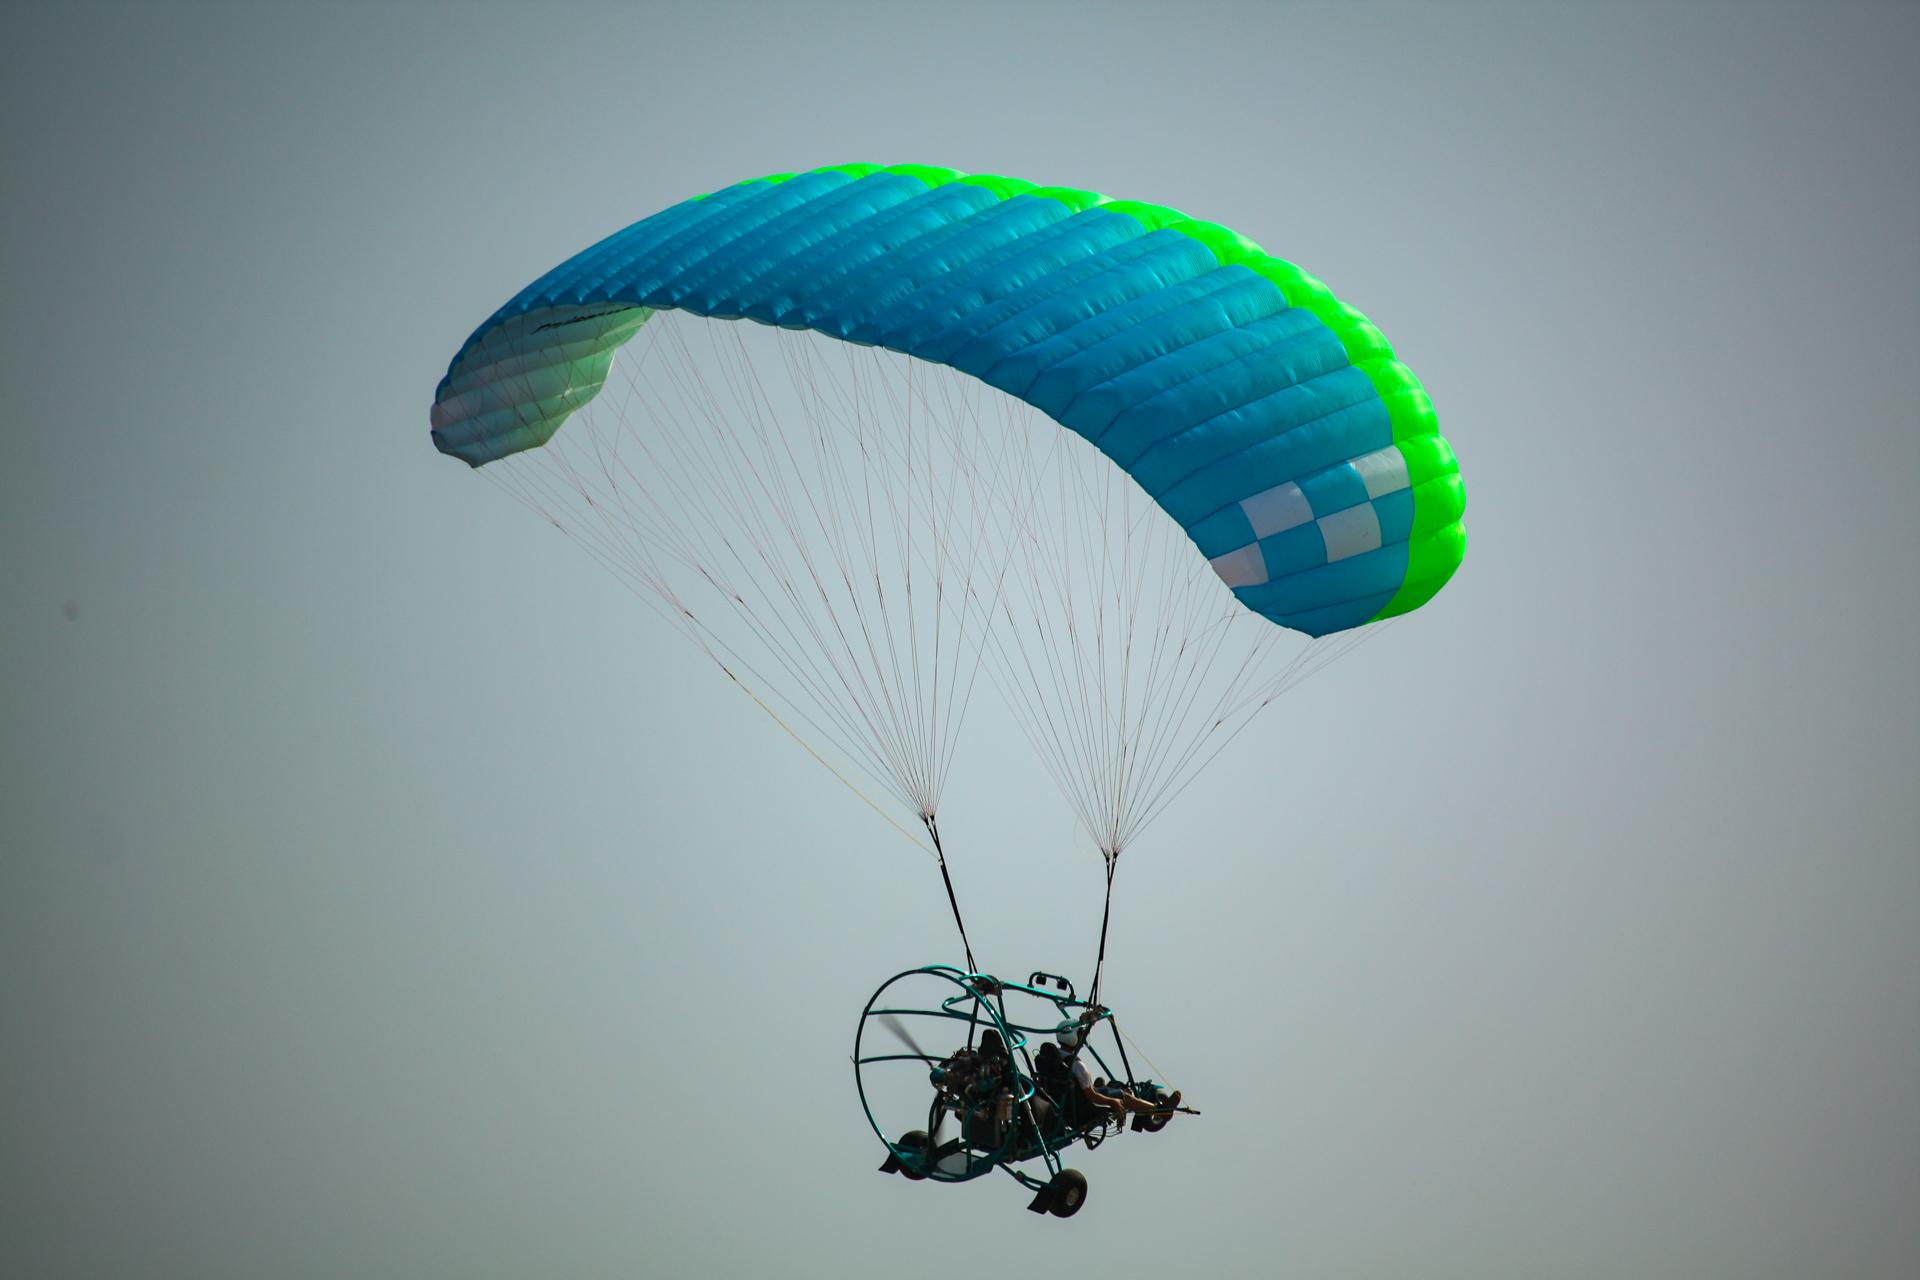
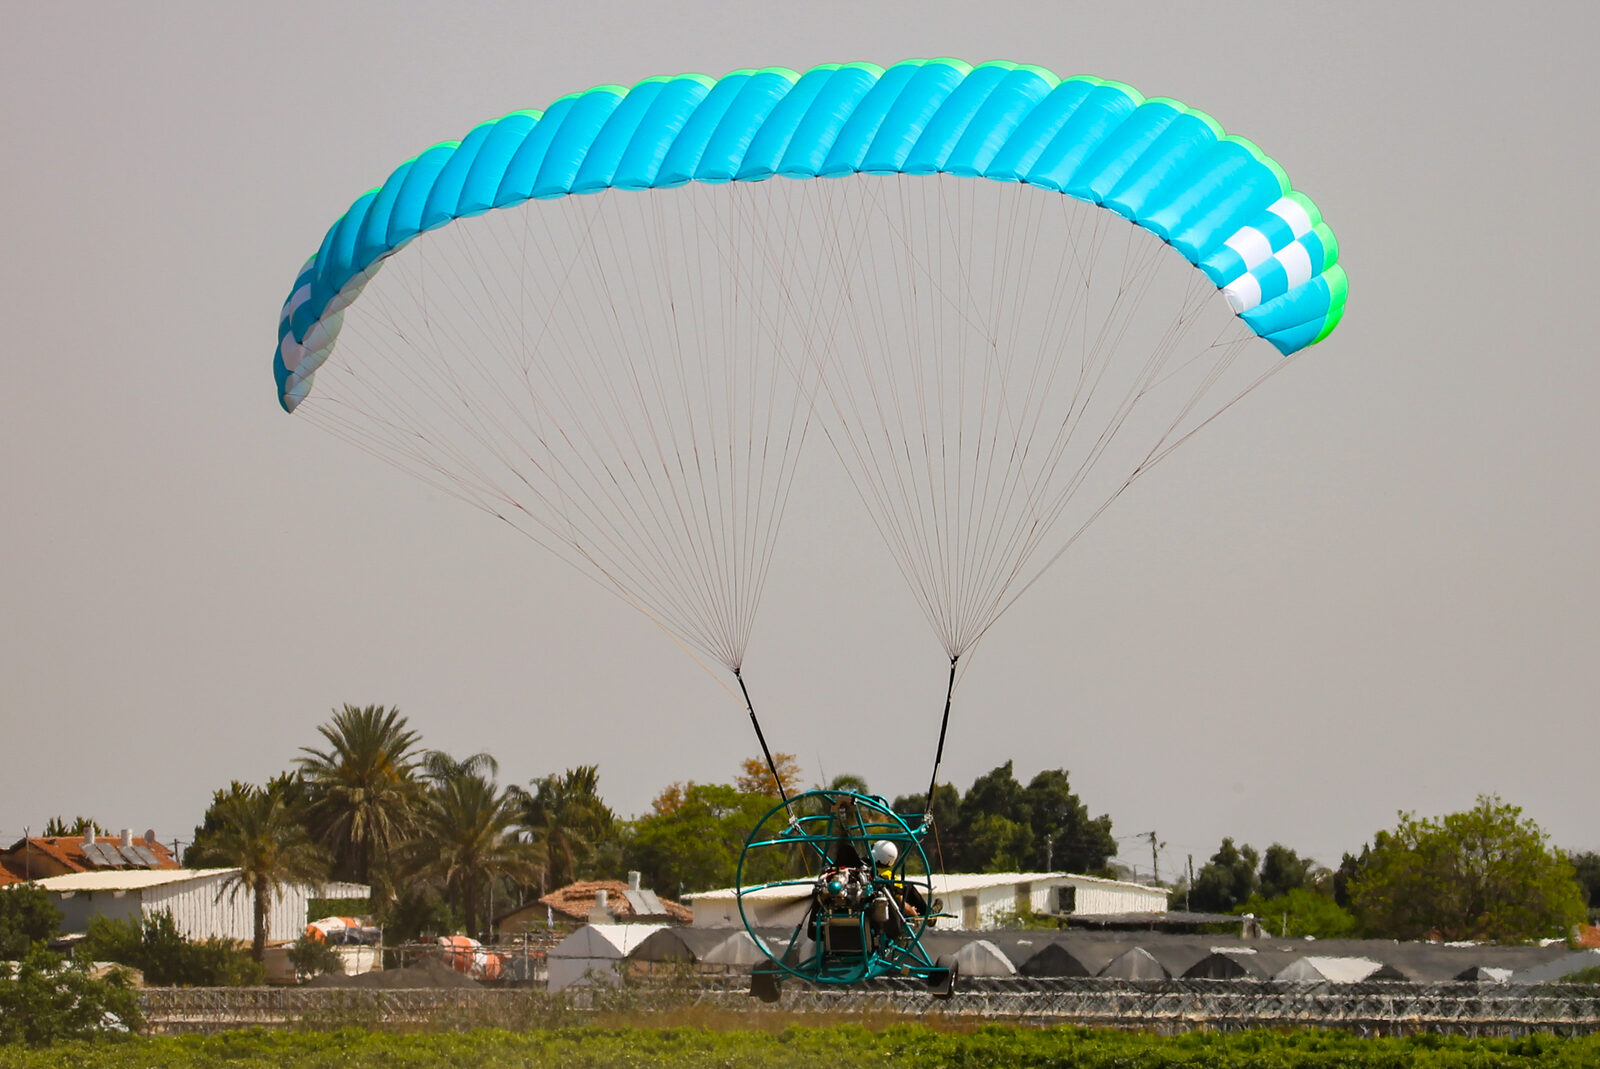
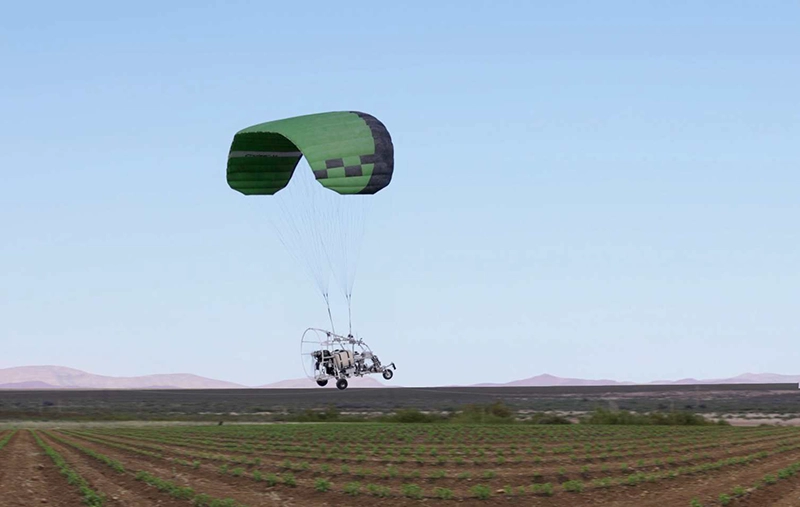
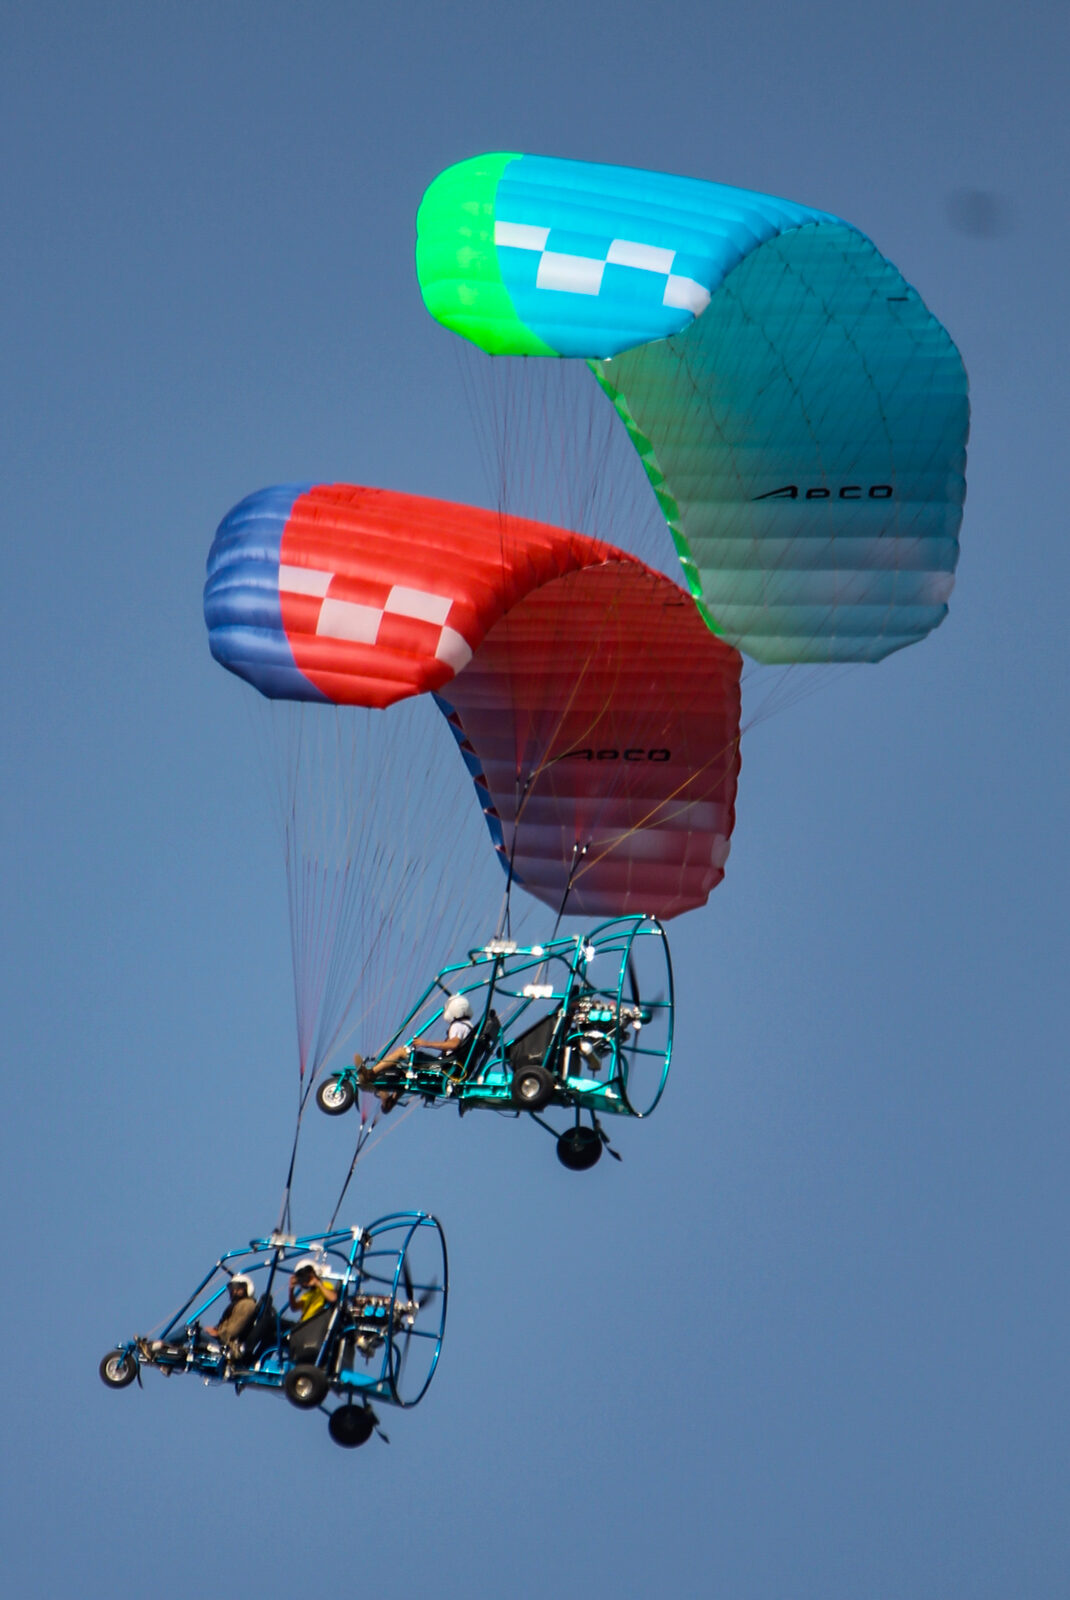
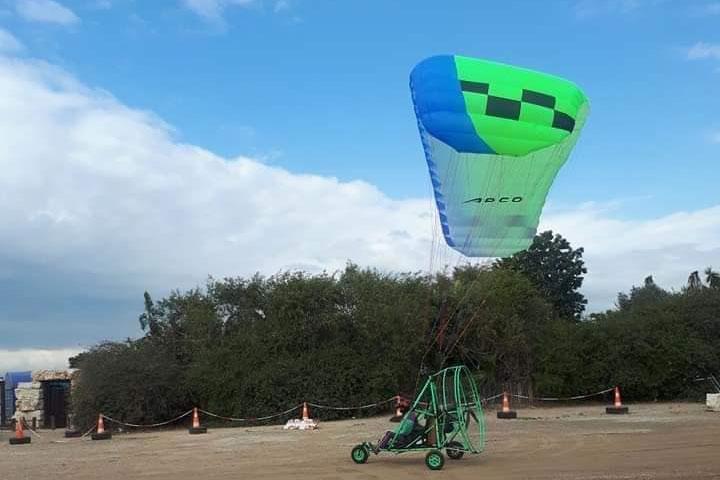
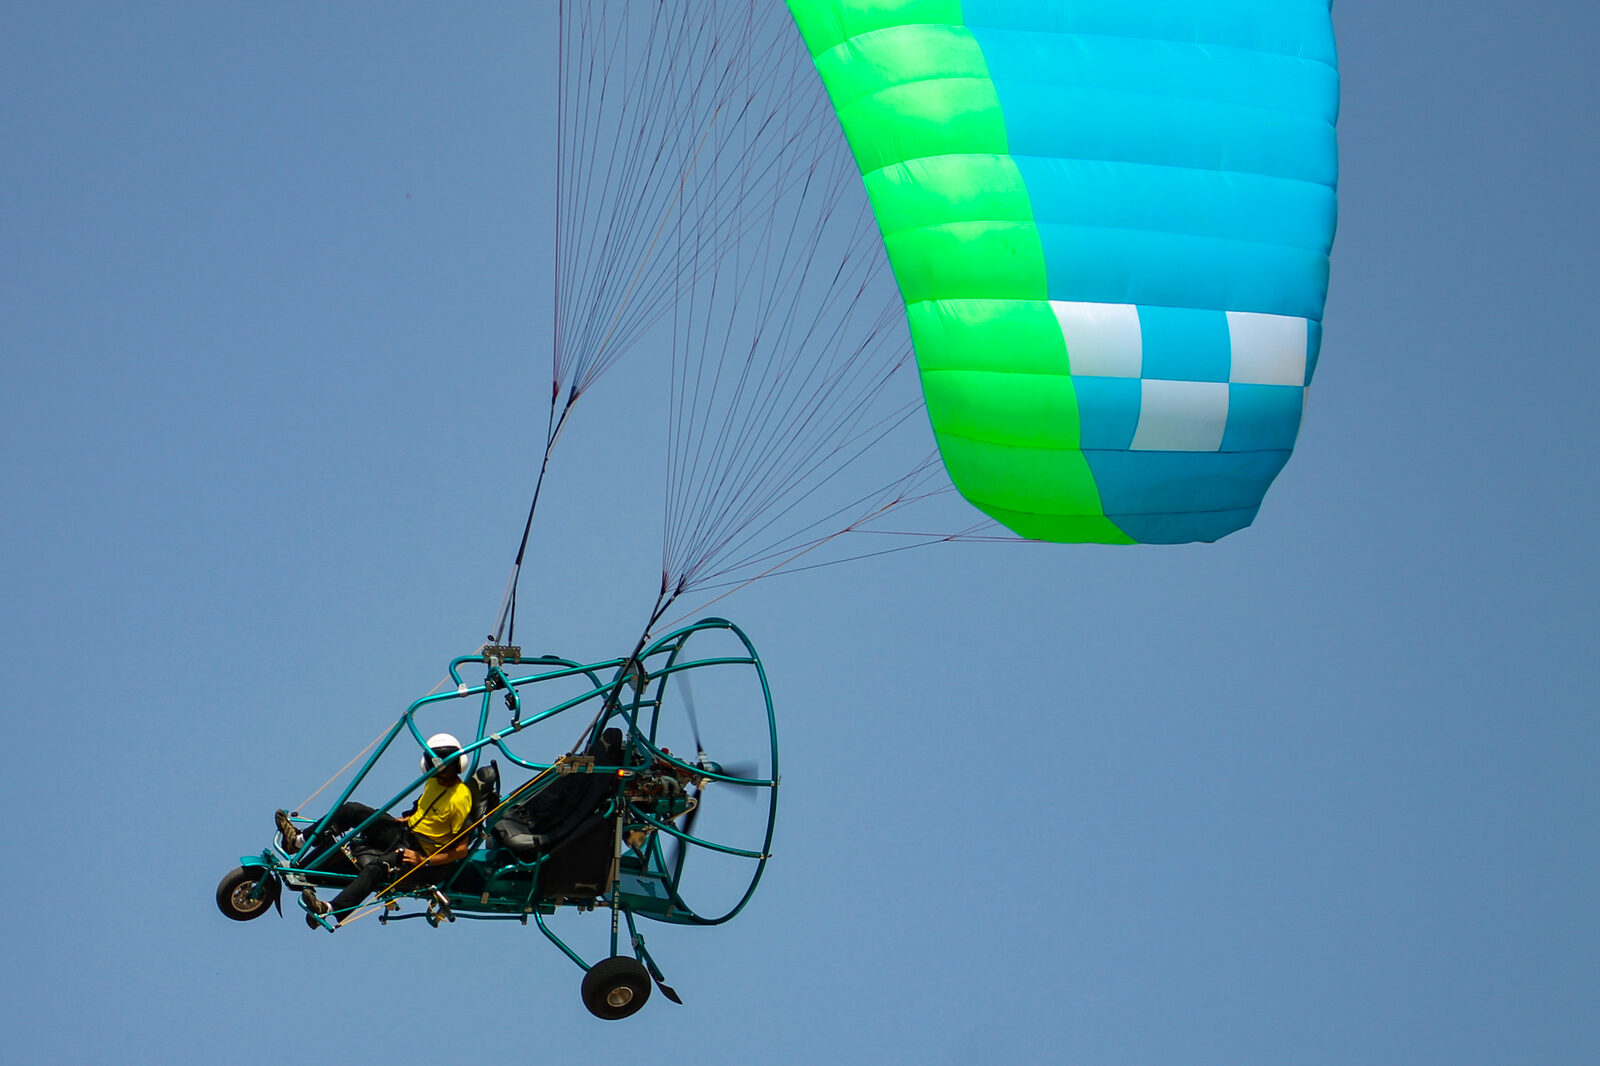
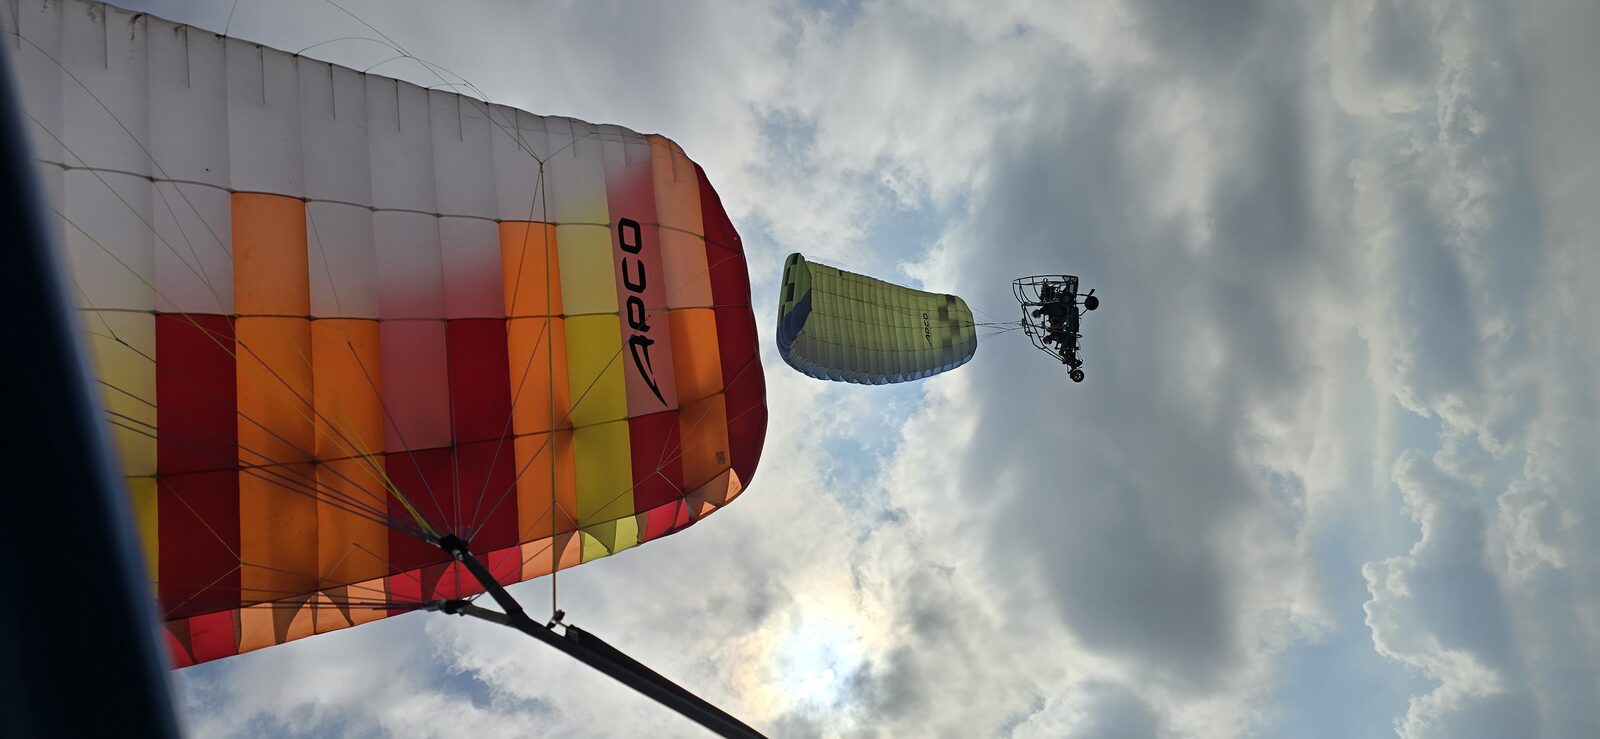
Per il paracarrello, o paratrike, la progettazione riguarda entrambe le vele: quella principale del trike e il sistema di paracadute di emergenza per equipaggio, carico utile e attrezzature.
Due filosofie di progetto
Le soluzioni per paracarrello servono piattaforme con e senza equipaggio e si appoggiano a decenni di esperienza di Apco Aviation nell’aviazione sportiva.
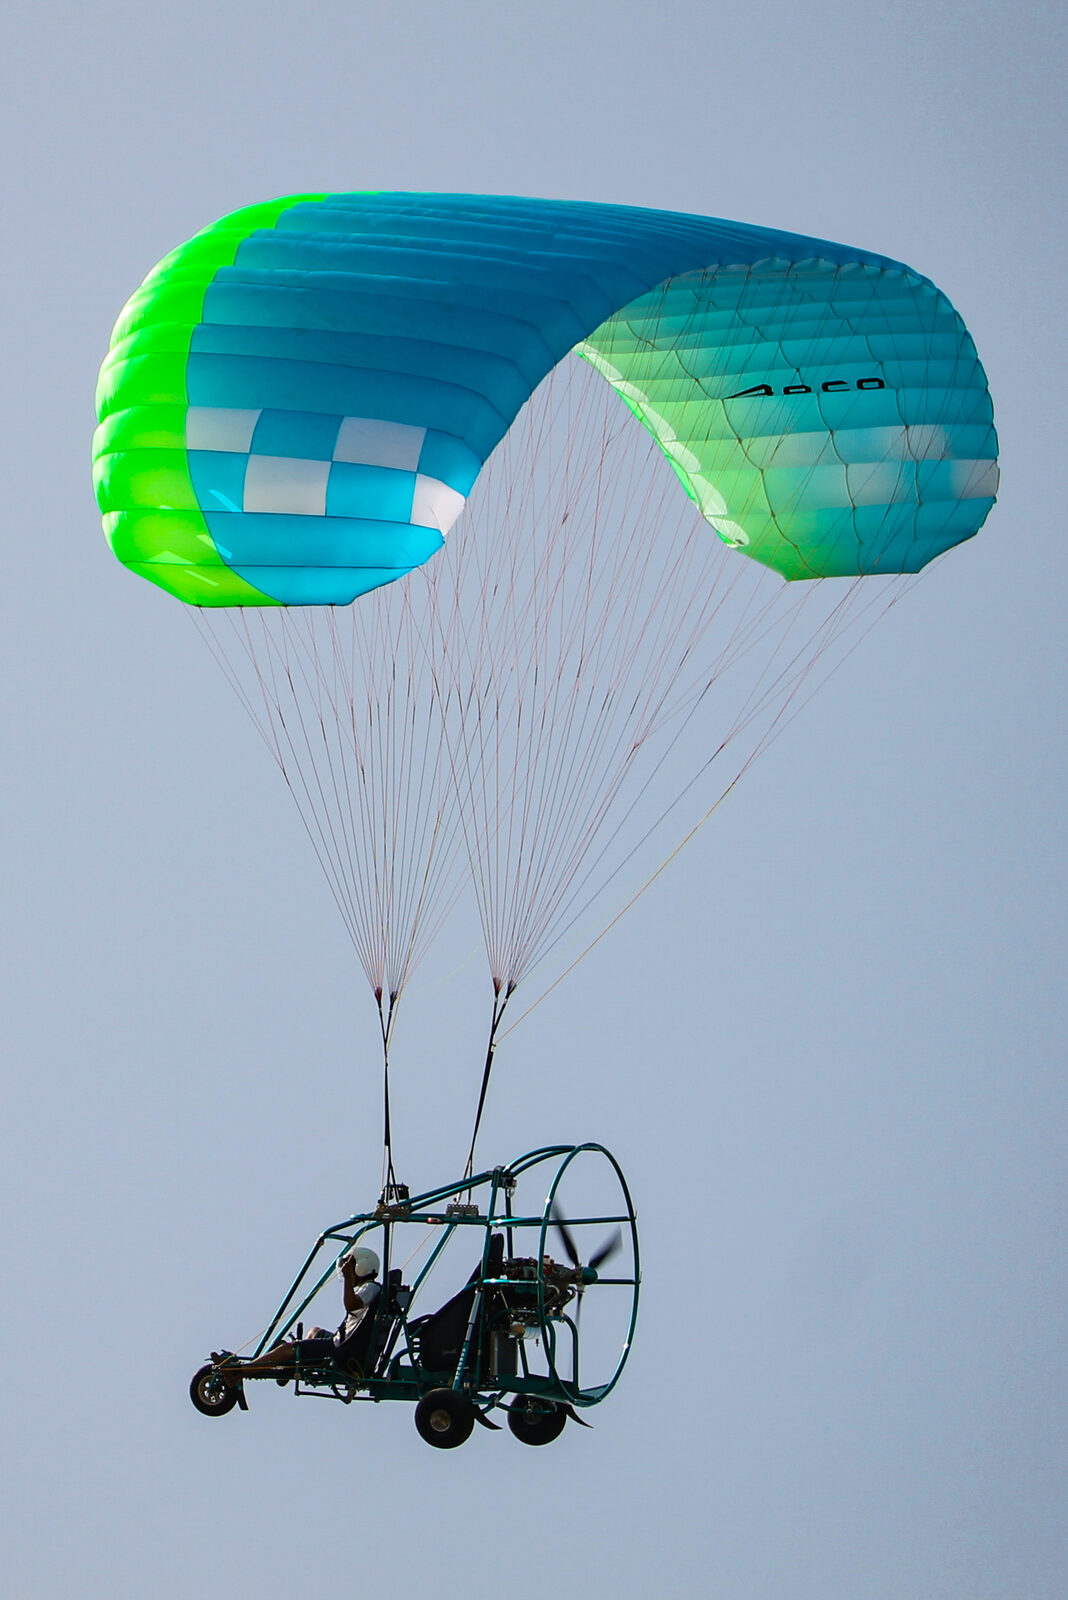
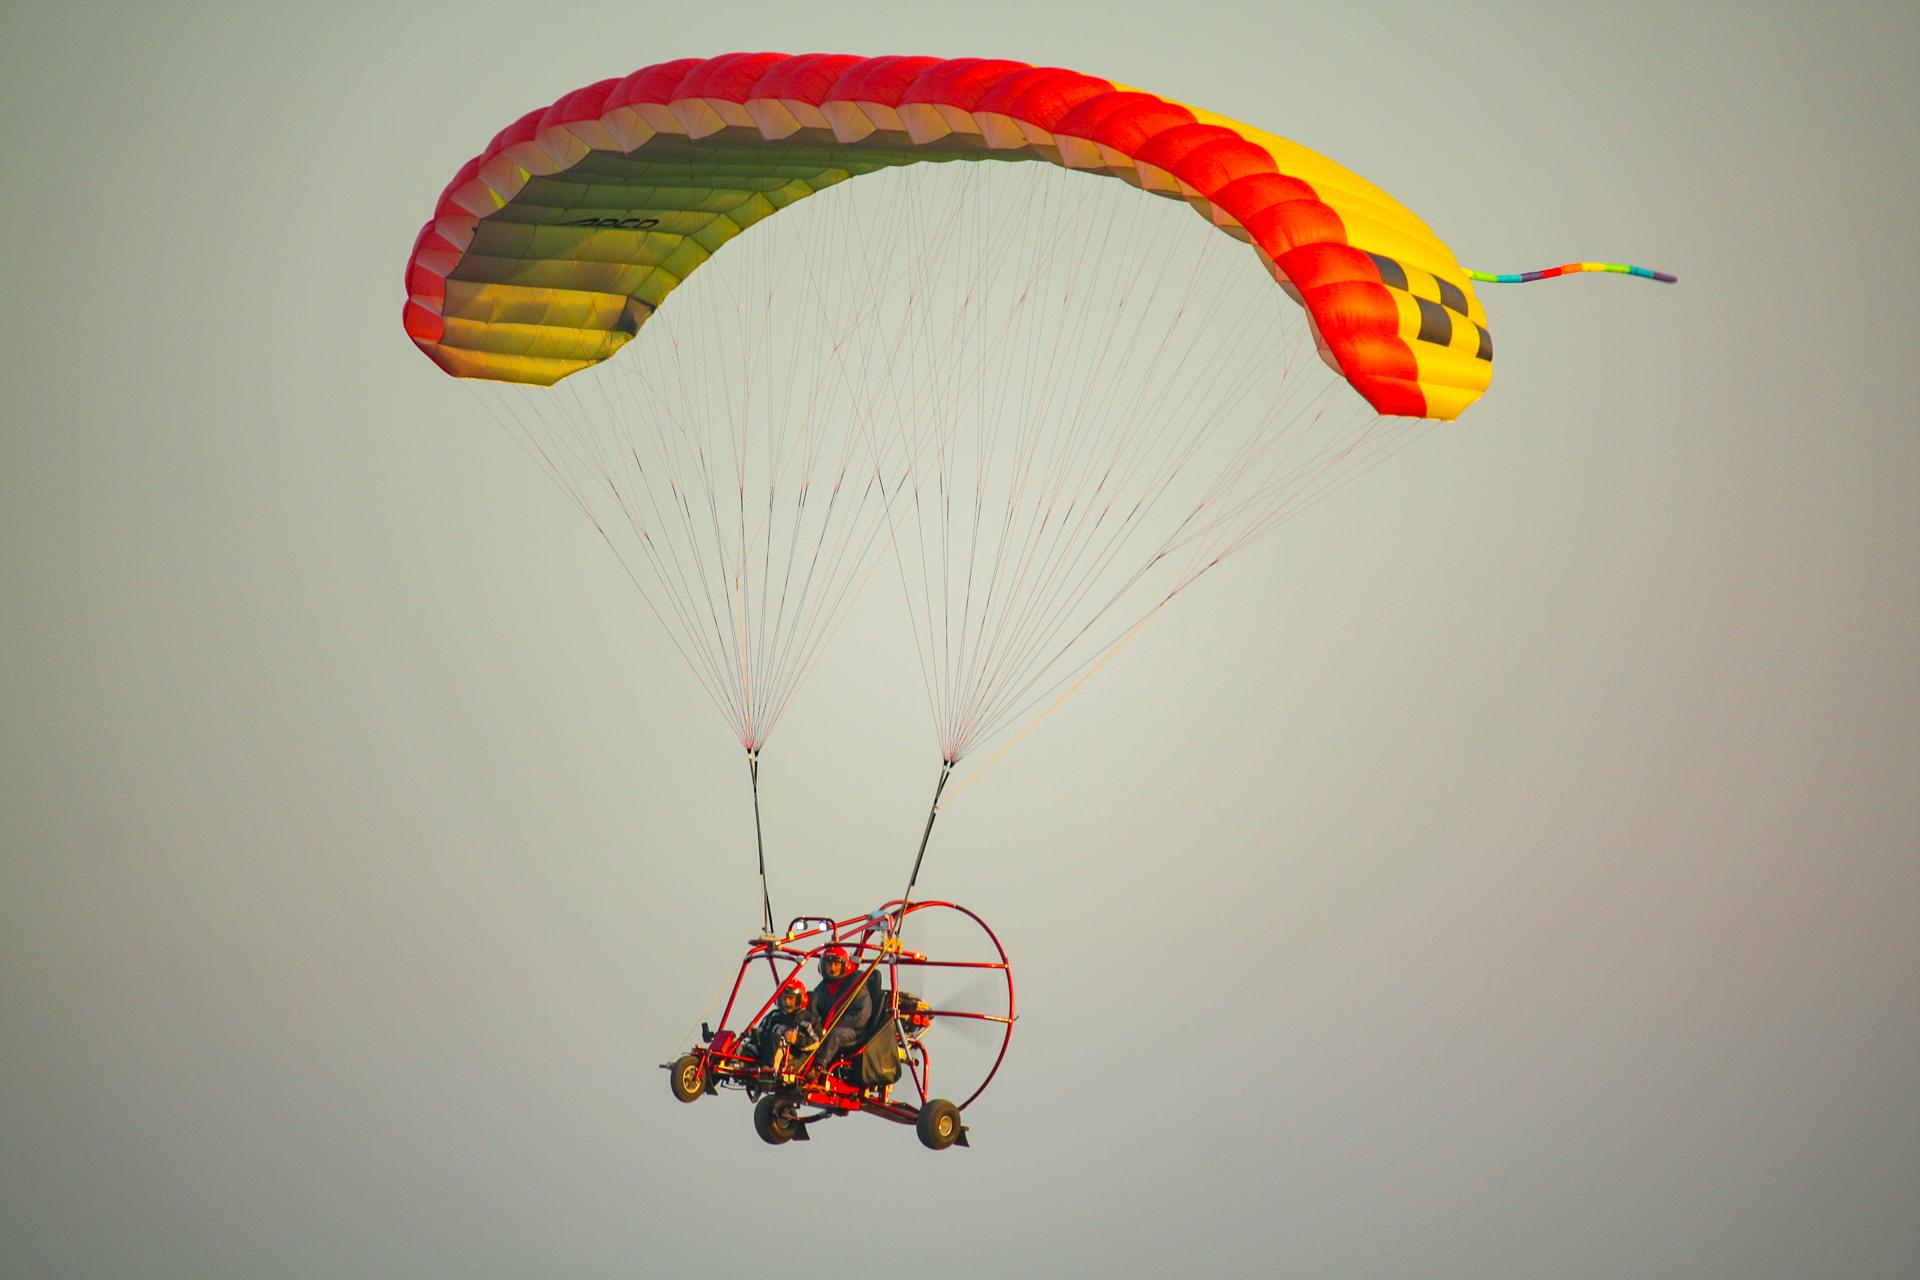
Lo stile americano si pilota con le gambe, è di norma più pesante e monta motori più grandi e potenti (spesso ROTAX 912 e superiori); questi trike hanno spesso una geometria di attacco della vela ampia, che migliora la stabilità in rollio e in imbardata. Lo stile europeo si pilota con le mani e porta in genere vele di prestazioni superiori, che richiedono motori più piccoli e leggeri.
Senza equipaggio cambiano le priorità
Nelle applicazioni senza equipaggio il tipo di comando conta meno della capacità di carico utile e dei requisiti prestazionali. La tecnologia a profilo reflex porta un livello ben più alto di stabilità e sicurezza in volo, oltre a un campo di velocità ampliato che un profilo alare convenzionale o un paracarrello tradizionale non raggiungono. Le vele reflex ad alte prestazioni sono più efficienti e veloci, ma più impegnative al decollo e nel pilotaggio; le velature più semplici si conducono più facilmente, con prestazioni più contenute.
I punti di attacco seguono la piattaforma
I sistemi per paracarrello possono essere progettati con configurazioni di attacco ampie o strette, per corrispondere alla geometria del singolo drone.
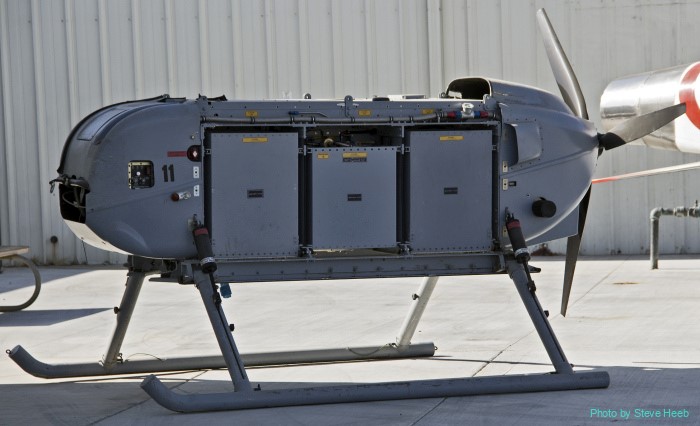
Un esempio noto è lo SnowGoose – Unmanned Logistics Aerial Vehicle (ULAV), una piattaforma su base paracarrello collaudata sul campo per missioni di trasporto e rifornimento in aree remote o ostili. Opera in modo autonomo o semiautonomo e può decollare rullando da un veicolo in movimento o da un sistema su rotaia, senza pista preparata. Questo sostiene operazioni logistiche da quasi ogni luogo, inclusi siti impervi e improvvisati.
Fonte: apcodefense.com (APCO Aviation) , aggiornato al 2026-09-23.