Паратрайк
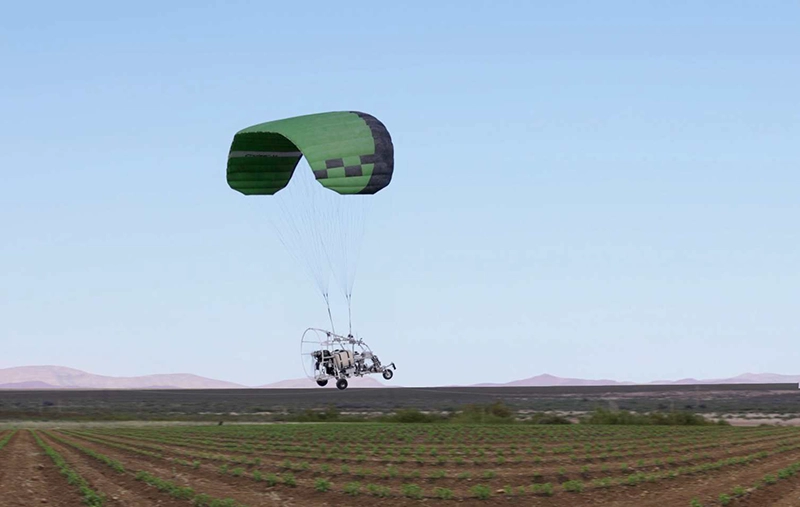
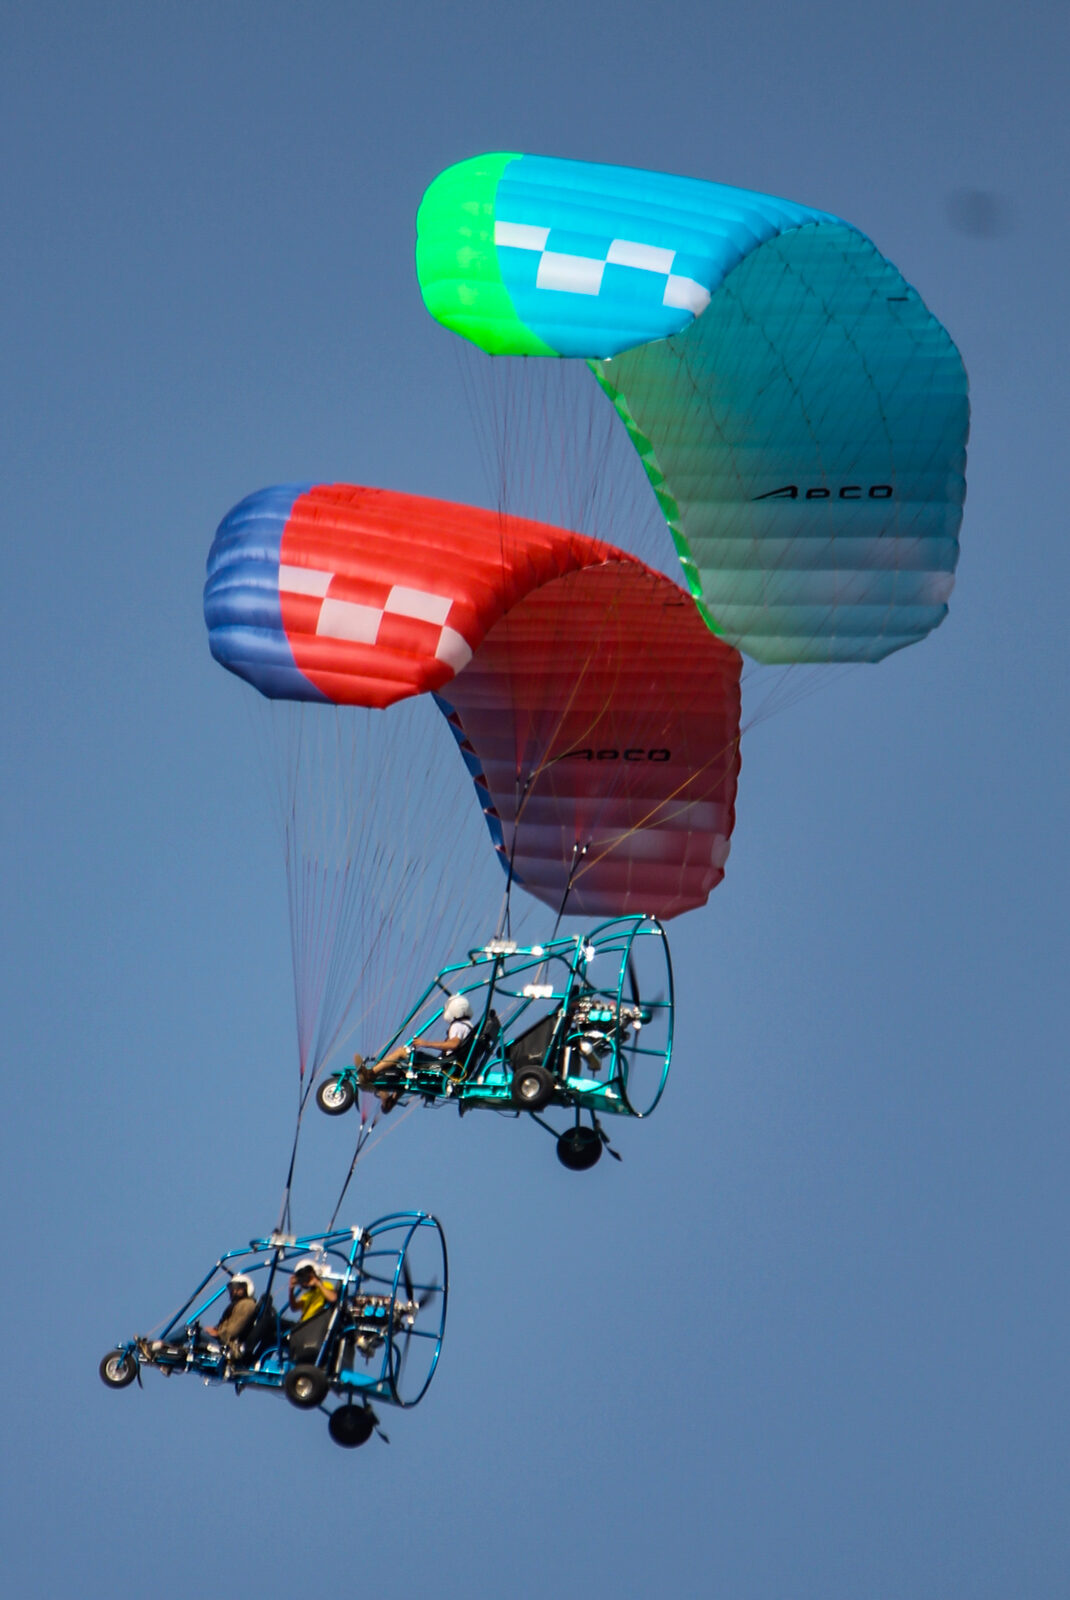
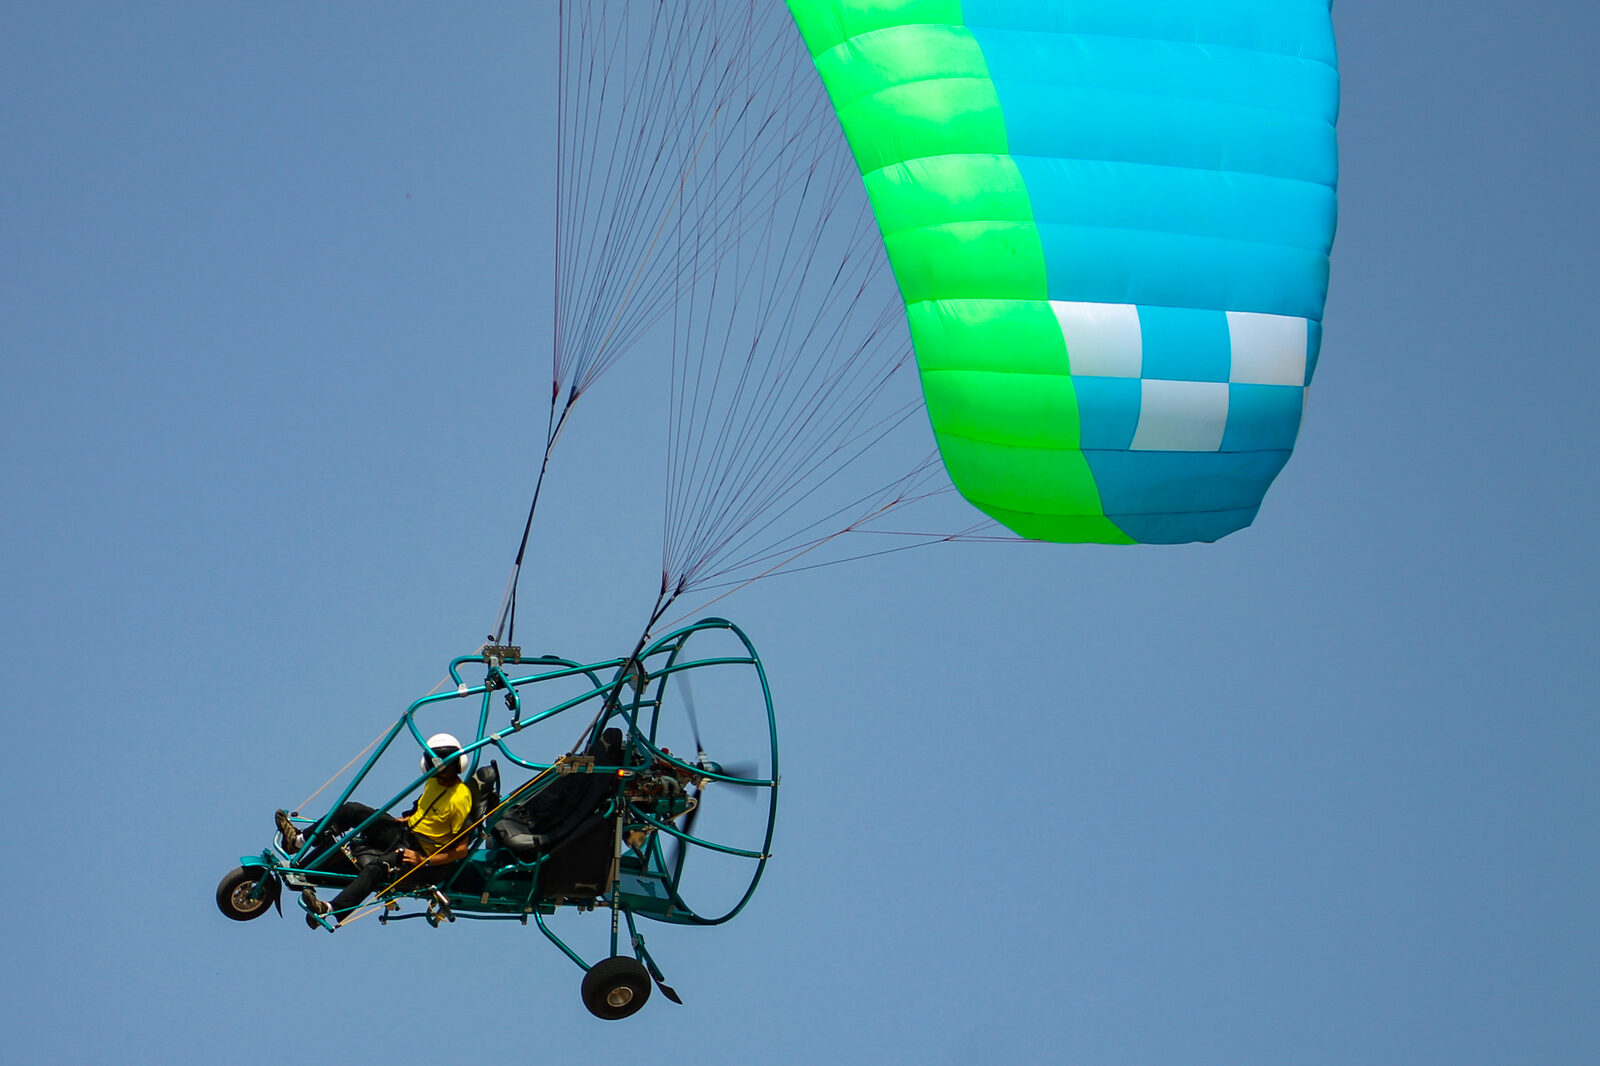
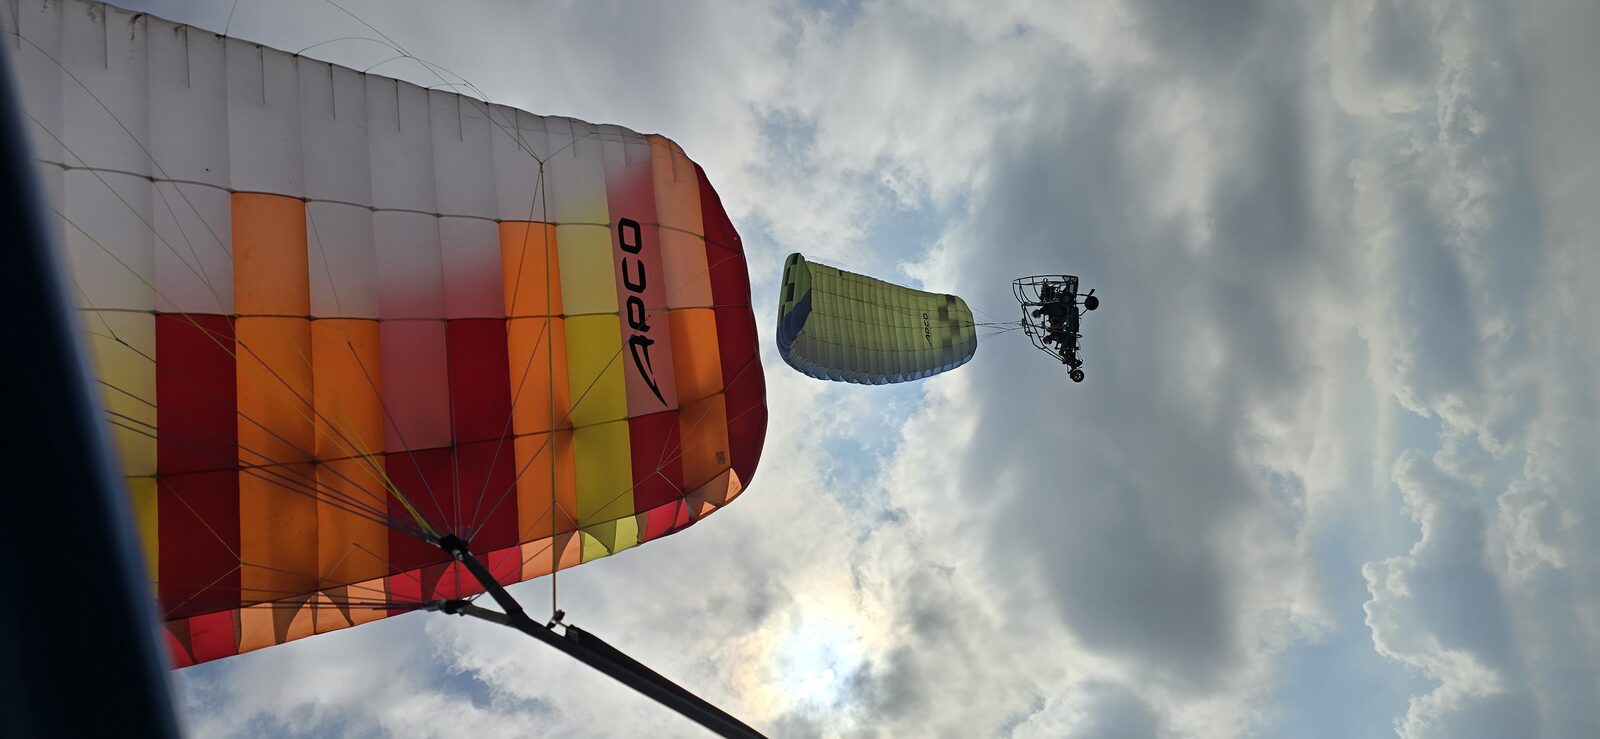
Для паратрайків інженерна робота охоплює і основне крило візка, і аварійну парашутну систему для екіпажу, вантажу та обладнання.
Дві конструкційні філософії
Рішення для паратрайків обслуговують і пілотовані, і безпілотні платформи, спираючись на десятиліття досвіду Apco Aviation у спортивній авіації.
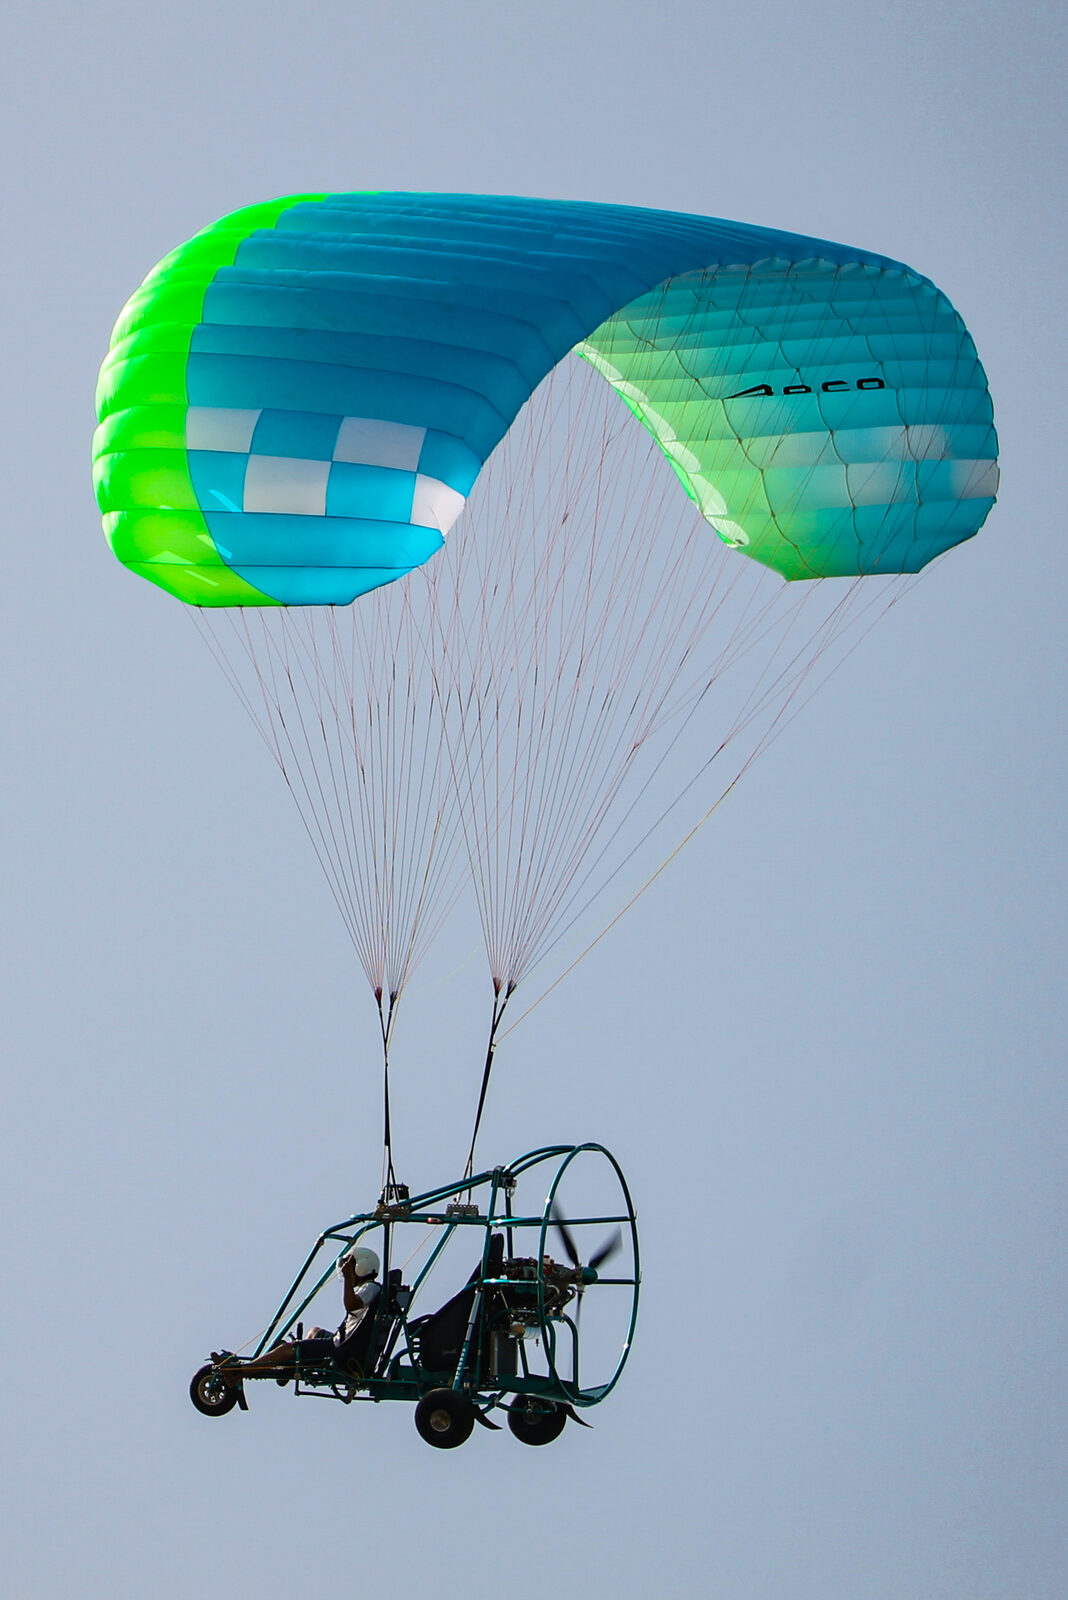
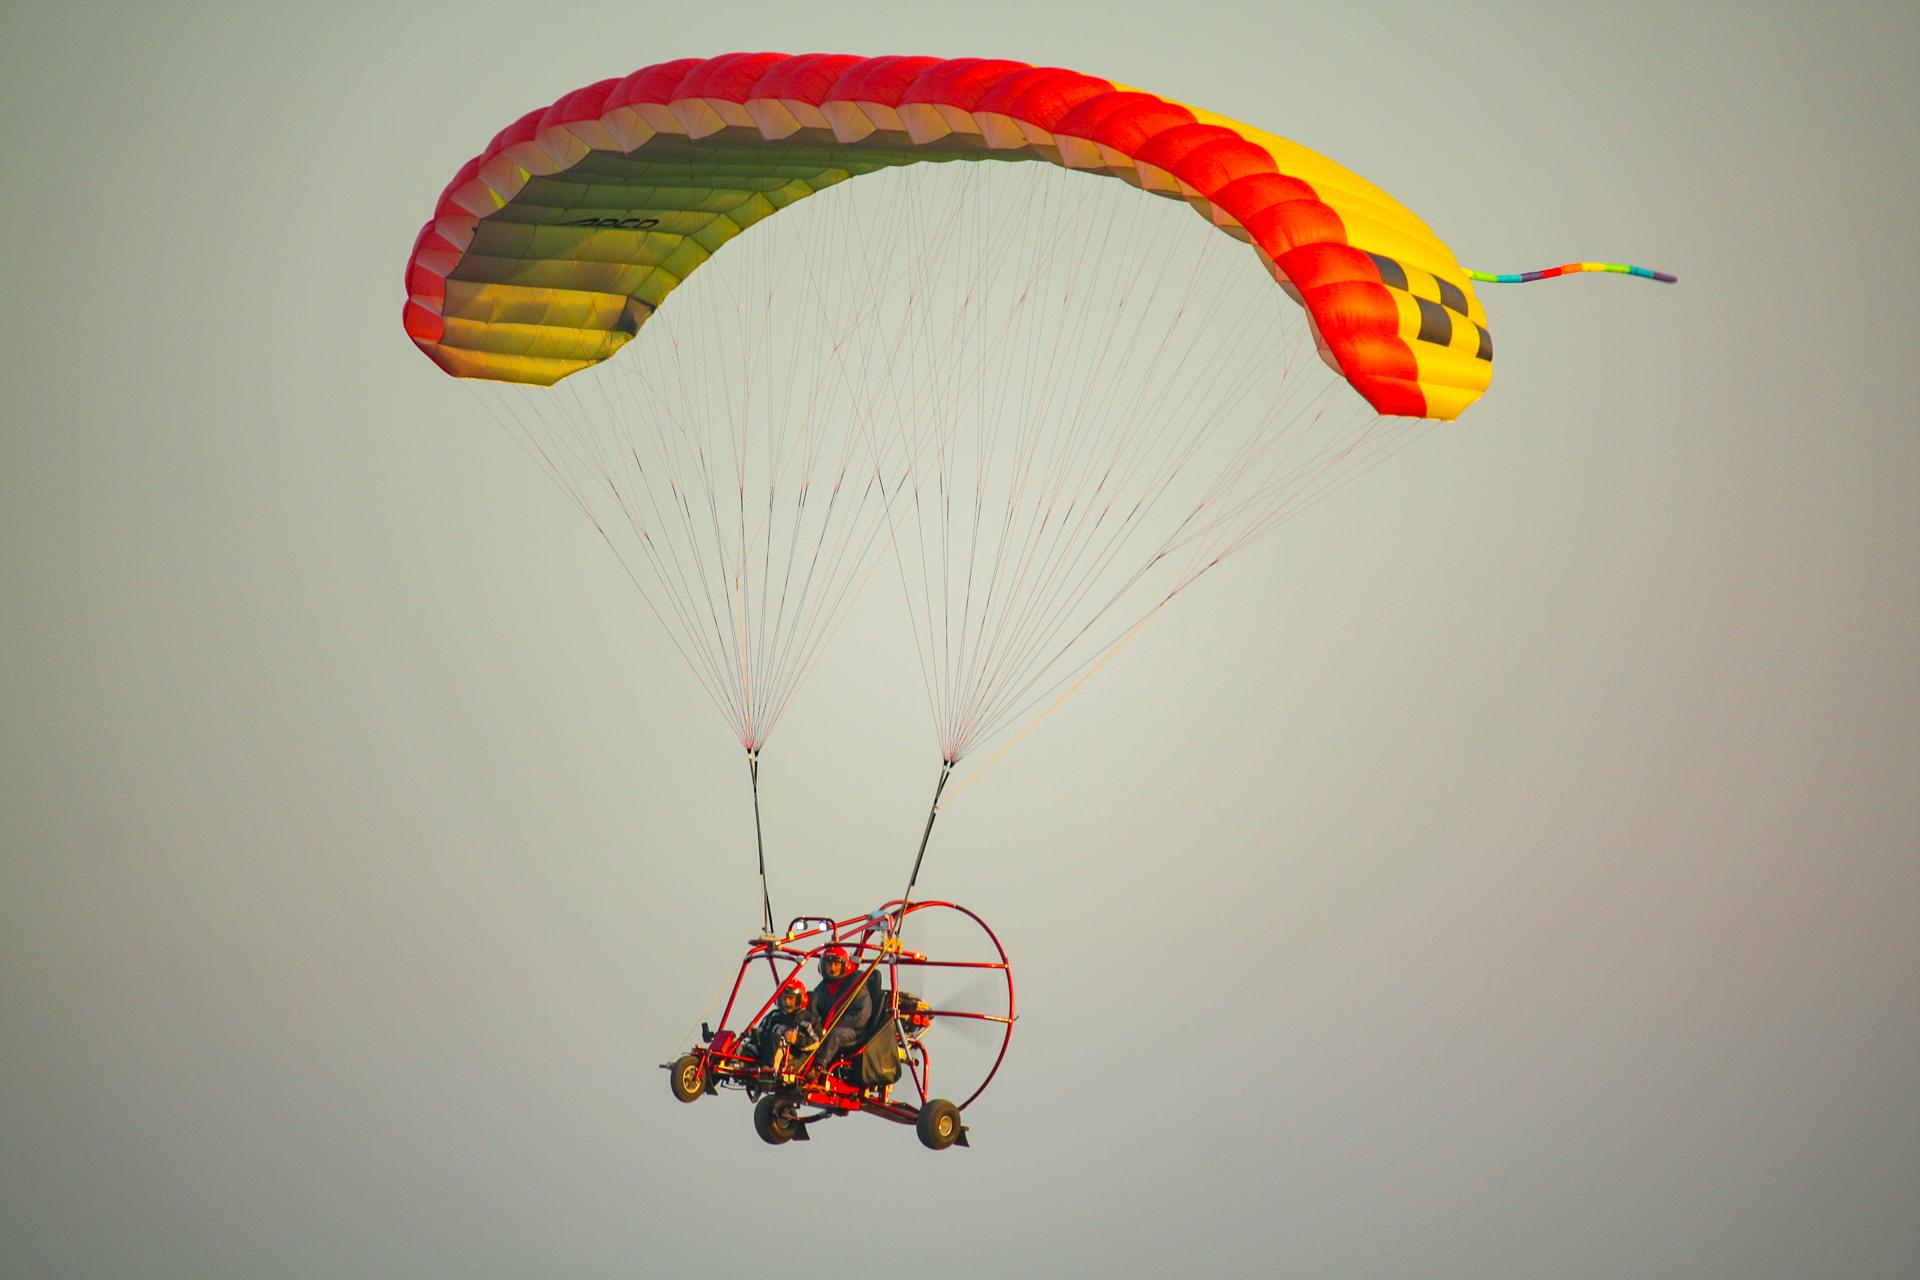
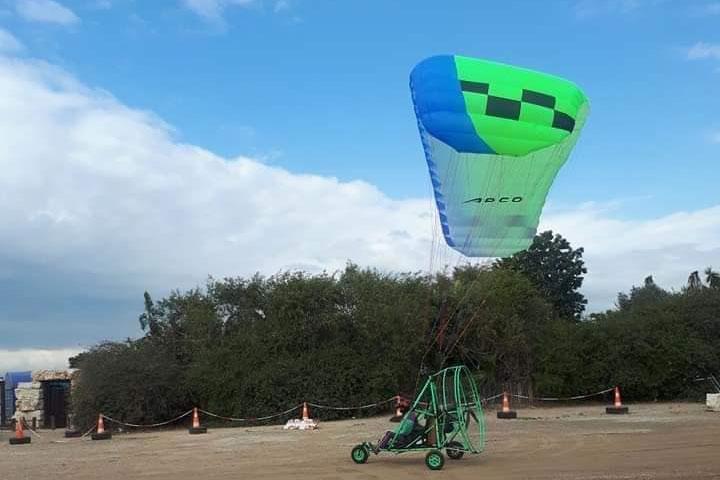
Американська схема керується ногами, зазвичай важча й несе більші потужніші двигуни (здебільшого ROTAX 912 і вище); такі візки часто мають широку геометрію кріплення парашута, що поліпшує стійкість за креном і курсом. Європейська схема керується руками й зазвичай несе крила з вищими характеристиками, які потребують менших і легших двигунів.
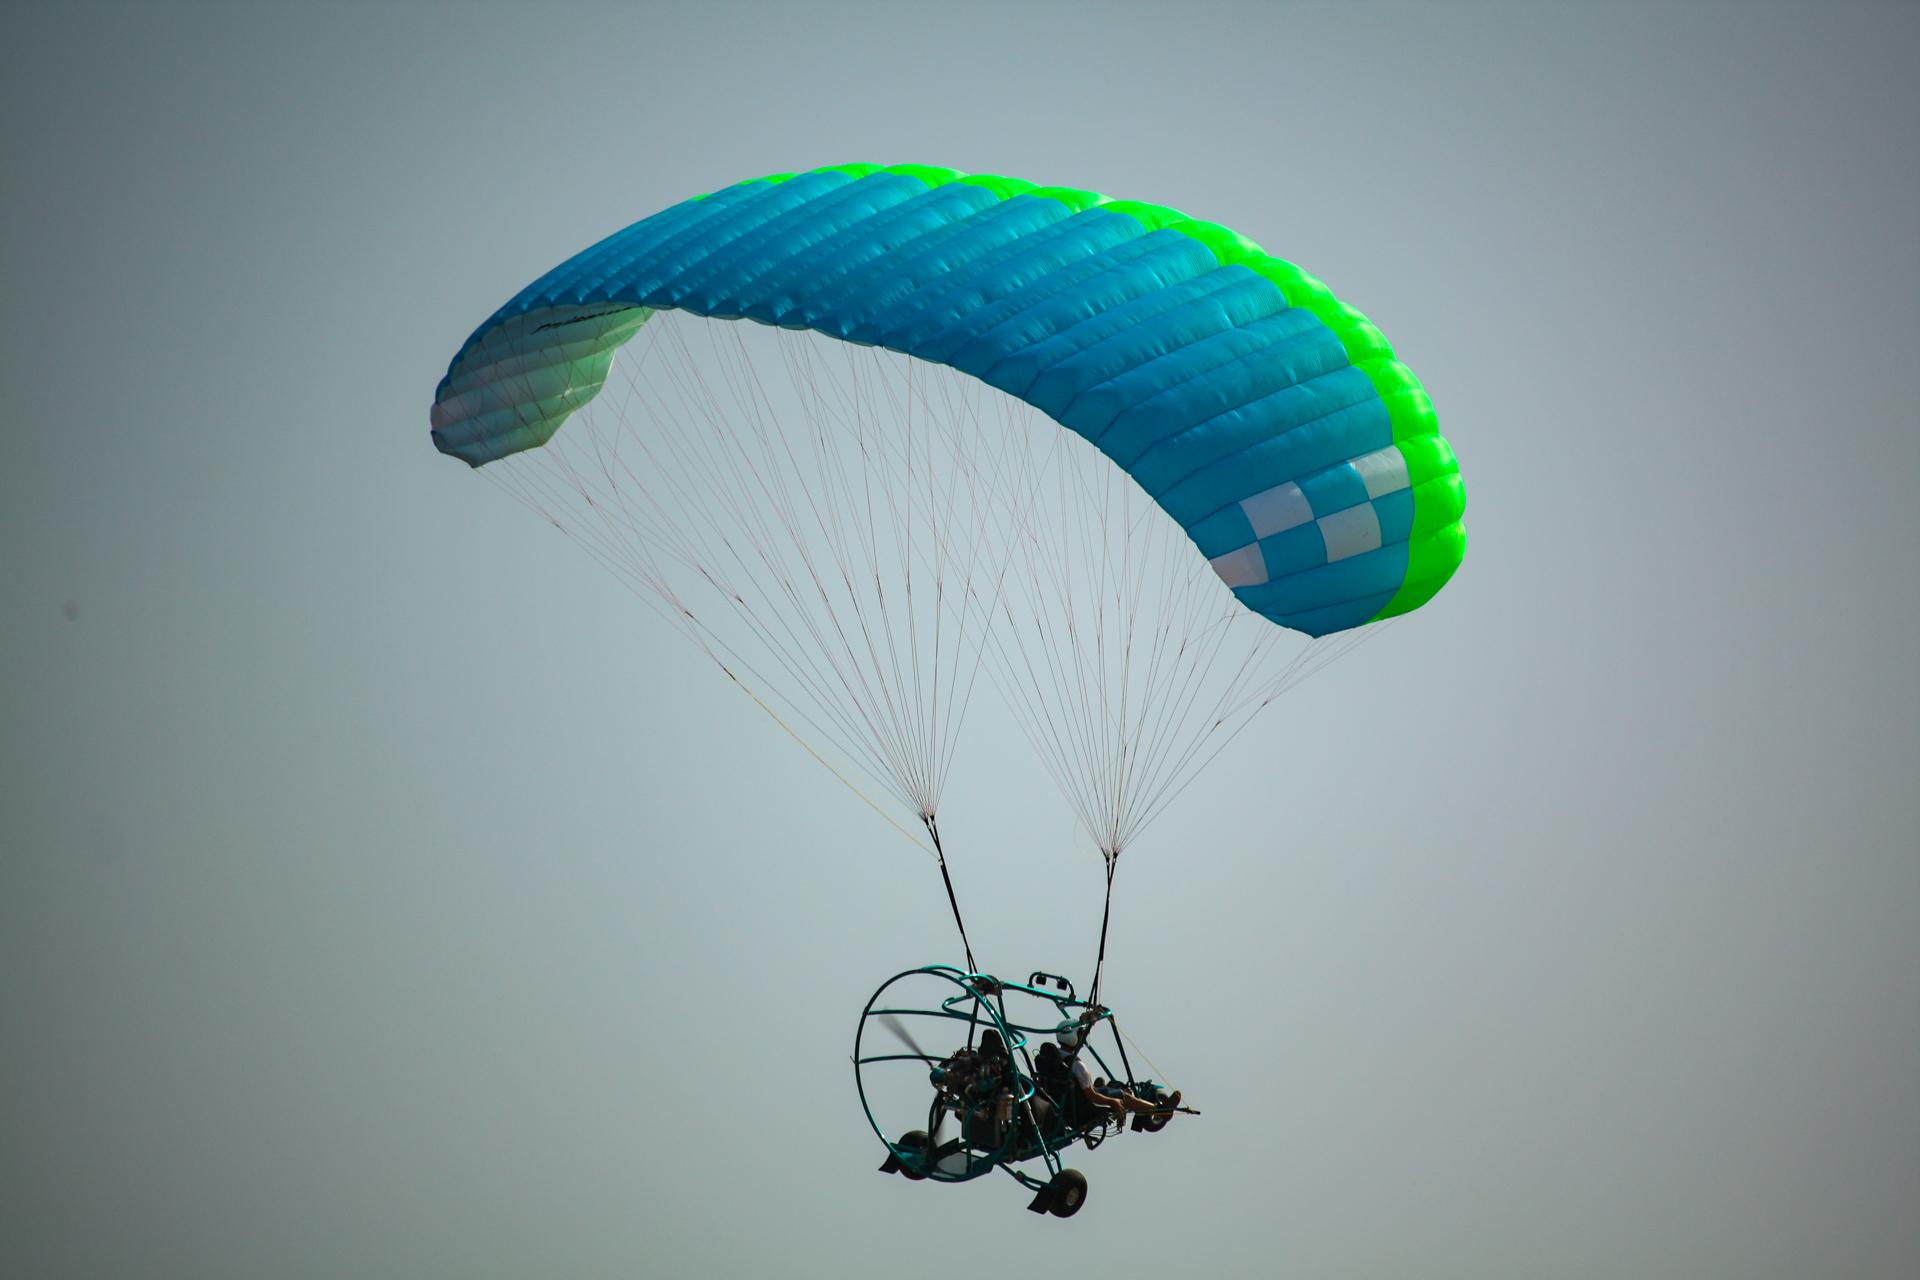
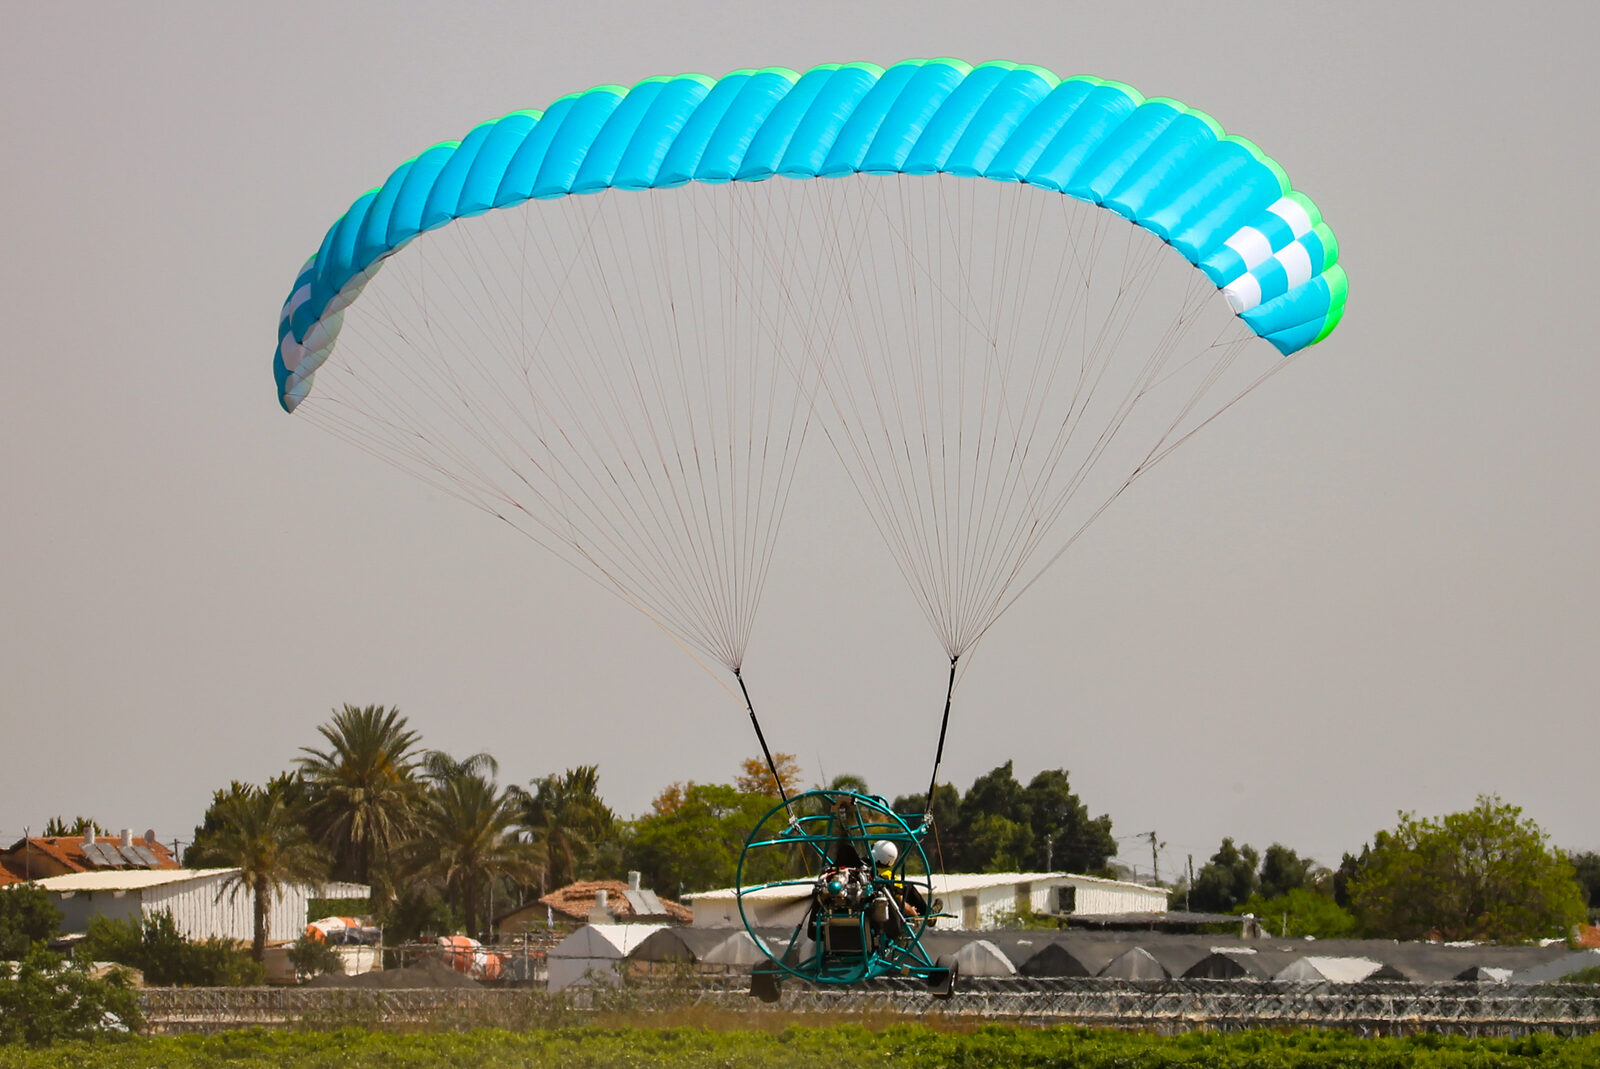
Безпілотне застосування змінює пріоритети
Для безпілотних застосувань тип керування важить менше, ніж вантажопідйомність і вимоги до характеристик. Технологія рефлексного профілю дає значно вищий рівень стійкості та безпеки в повітрі, а також ширший діапазон швидкостей, недосяжний для звичайного парашута-крила чи паратрайка традиційної схеми. Високоефективні рефлексні крила ефективніші та швидші, але вимогливіші до старту й керування; простіші куполи легші в експлуатації за скромніших характеристик.
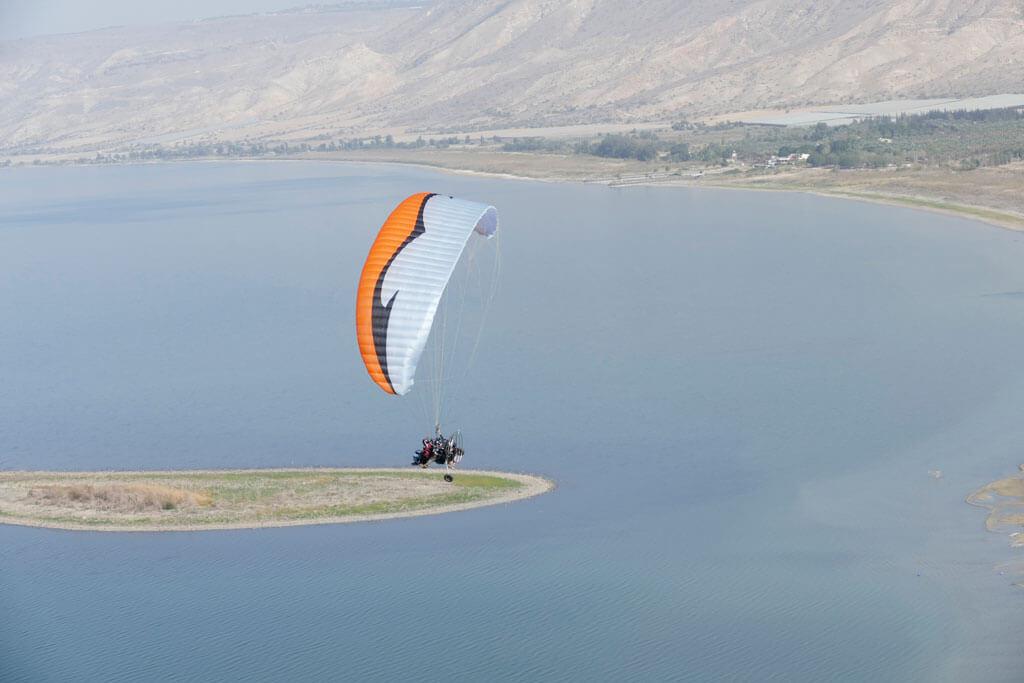
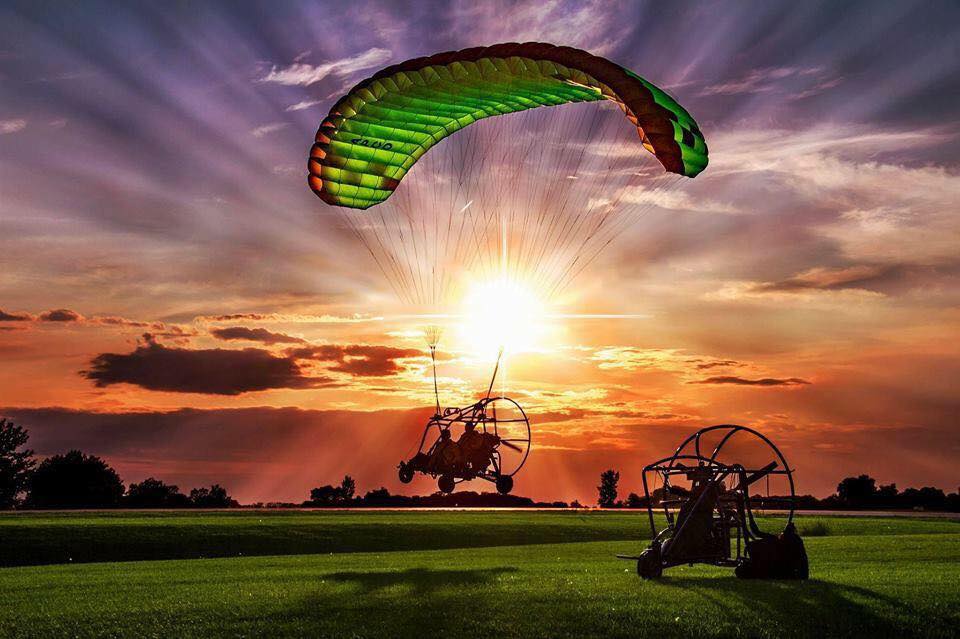
Вузли кріплення слідують за платформою
Системи для паратрайків можна спроєктувати з широкою або вузькою конфігурацією вузлів кріплення під геометрію конкретного БпЛА.
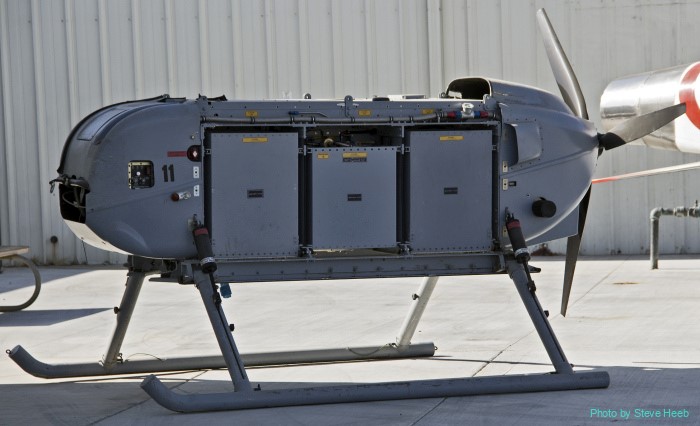
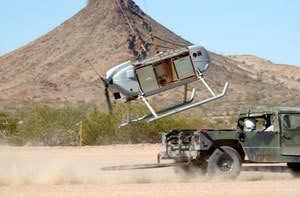
Помітний приклад — SnowGoose – Unmanned Logistics Aerial Vehicle (ULAV), перевірена в бойових умовах платформа на основі паратрайка для вантажних і постачальних завдань у віддалених чи ворожих районах. Вона працює автономно або напівавтономно й може злітати з розбігу з рухомого автомобіля чи гусеничної системи — без підготовленої злітної смуги. Це дає змогу вести логістичні операції майже з будь-якого місця, зокрема з нерівних та імпровізованих майданчиків.
Джерело: apcodefense.com (APCO Aviation), станом на 25.09.2026.