Progettazione per elicotteri e UAV
La progettazione per elicotteri e UAV parte da un caso particolare del VTOL: disco del rotore, downwash e trave di coda decidono dove e come può aprirsi il paracadute di recupero.
Che cosa distingue l’ala rotante
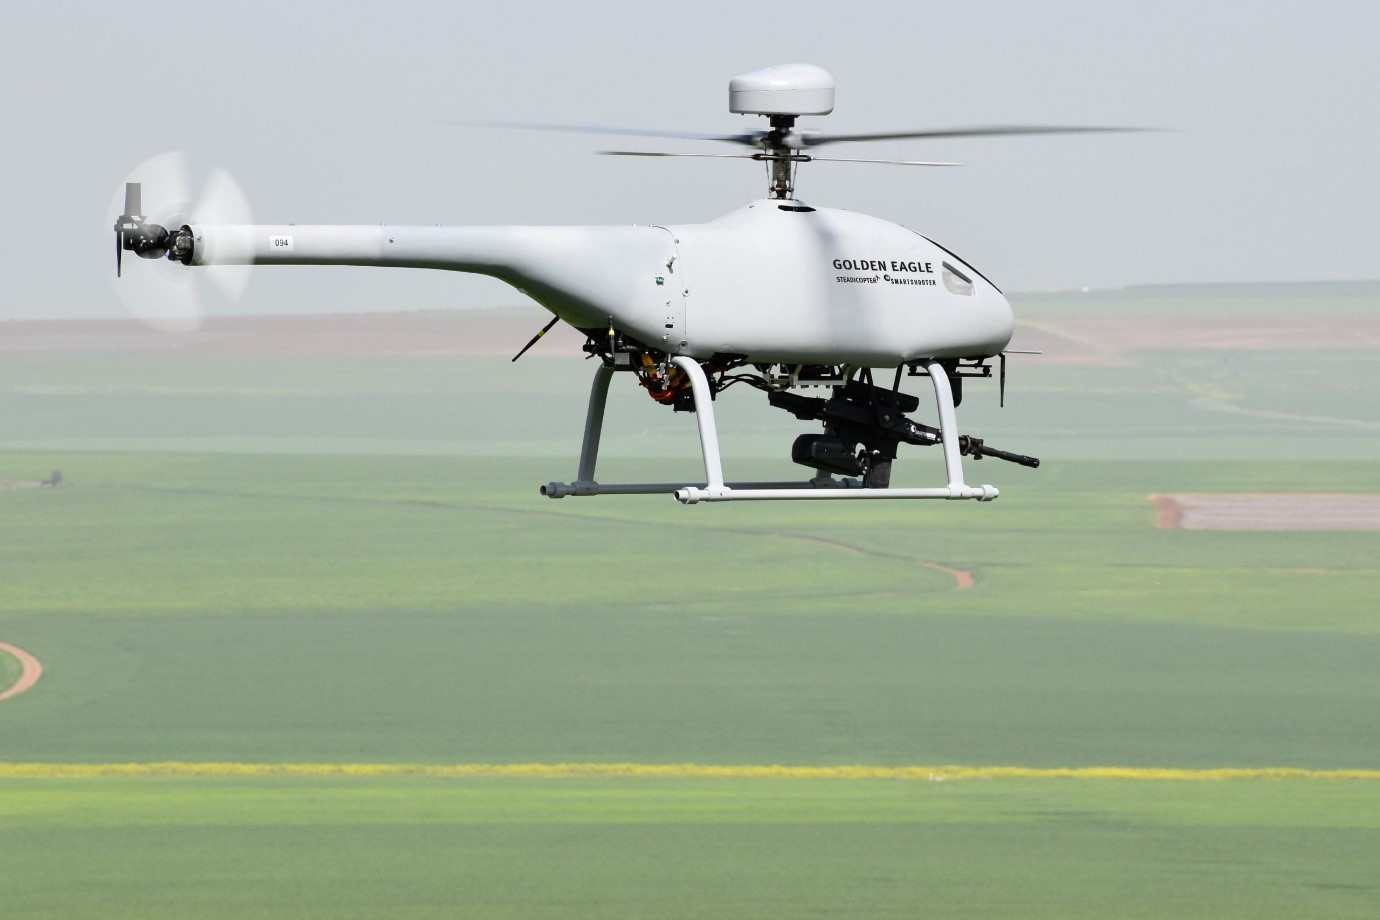
I droni elicottero sono una sottocategoria dei velivoli VTOL, ma hanno caratteristiche aerodinamiche e meccaniche proprie, che incidono direttamente sul progetto del sistema di paracadute:
- Grande disco rotante: il rotore principale è un ostacolo rilevante durante l’apertura; posizione, traiettoria di sparo e prevenzione dell’impatto con le pale guidano il progetto.
- Capacità di autorotazione: a differenza dei multirotori, gli elicotteri possono scendere senza potenza in autorotazione, ma sulle piattaforme senza pilota non è sempre possibile, per autorità di controllo limitata e modi di guasto.
- Configurazioni a rotore singolo o doppio: rotore di coda o sistemi coassiali cambiano il flusso d’aria, le posizioni possibili del paracadute e la dinamica del recupero.
- Maggiore energia cinetica per unità di massa: gli elicotteri portano di norma carichi utili più pesanti a velocità di crociera superiori rispetto ai multirotori, e richiedono quindi paracadute e strategie di decelerazione più robusti.
- Fusoliera stretta: in genere meno spazio interno per alloggiare il paracadute rispetto a multirotori o convertiplani.
I punti critici
Quattro rischi danno forma al progetto:
- Impatto con il rotore: la velatura deve aprirsi fuori dal disco del rotore, perciò i contenitori pirotecnici o a estrazione a molla sparano spesso lateralmente o verso l’alto.
- Downwash del rotore: è estremamente intenso a punto fisso, quindi la sequenza di apertura deve superare l’aria turbolenta prima del gonfiaggio.
- Apertura in volo traslato: il campo di flusso è diverso da quello dei convertiplani, perciò la velatura va stabilizzata durante l’estrazione per evitare aggrovigliamenti.
- Trave di coda e rotore anticoppia: il percorso di apertura deve evitare impigliamenti su trave, rotore di coda o piani verticali.
Decidere in anticipo
Parte del lavoro di progettazione consiste nel definire l’inviluppo di quota in cui l’autorotazione è praticabile e quello in cui l’apertura del paracadute è più rapida e più sicura.
Buone pratiche: progetto del sistema
Questi principi si sono dimostrati validi nello sviluppo di sistemi di paracadute per droni elicottero:
- Posizione del paracadute: preferire tubi di lancio in alto verso poppa o laterali, inclinati per evitare rotori e coda.
- Espulsione rapida: usare sistemi pirotecnici o a gas, perché la velatura superi il downwash del rotore.
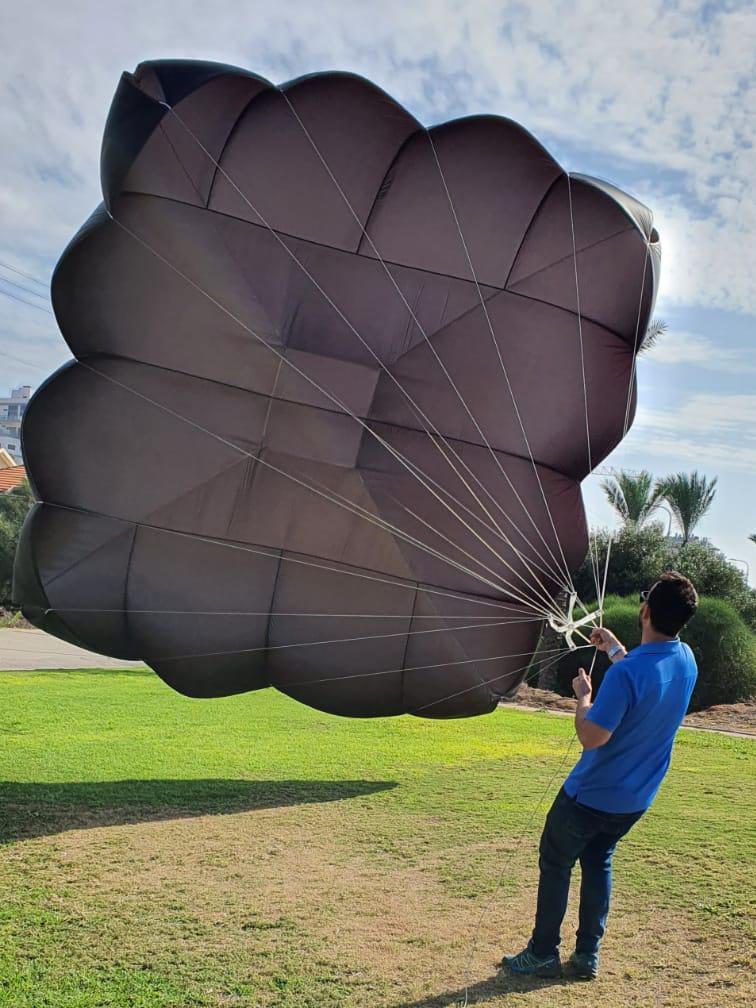
- Tipo di velatura: valutare calotte emisferiche, cruciformi o piccole ram-air in base al tasso di caduta richiesto; per la sola frenata verticale l’emisferica è la più diffusa.
- Reefing e controllo dell’apertura: funi di reefing o manicotti di apertura governano lo shock di gonfiaggio ed evitano danni alla velatura.
Buone pratiche: innesco e logica decisionale
Quando aprire lo decide la logica di bordo:
- Innesco automatico: integrazione con il controllo di volo per riconoscere perdita di portanza, rollio o beccheggio eccessivi o perdita di controllo non recuperabile.
- Comando manuale: prevedere sempre un comando di apertura manuale da remoto.
- Protezione dell’inviluppo: parametri di innesco distinti per volo a punto fisso e volo traslato, per non aprire troppo presto in condizioni ancora recuperabili.
Buone pratiche: protocollo di prova
Quattro tipi di prova sostengono il progetto:
- Prove di espulsione a terra: verificano che il paracadute superi il disco del rotore in diversi orientamenti di imbardata.
- Prove di apertura a punto fisso: valutano il gonfiaggio della velatura nel downwash peggiore.
- Prove in volo traslato: validano la stabilità nel flusso di traslazione.
- Scenari di transizione in autorotazione: confrontano l’efficacia del paracadute con le prestazioni in autorotazione.
Buone pratiche: sicurezza e conformità
Tre punti appartengono a ogni progetto:
- Margine di distanza dalle pale: la separazione minima di sicurezza per la traiettoria della velatura si stabilisce con riprese ad alta velocità e simulazione CFD.
- Conformità normativa: allinearsi alla ASTM F3322 (paracadute per droni) e agli eventuali requisiti dell’autorità aeronautica locale.
- Meccanismi a sicurezza intrinseca: prevedere uno sgancio delle bretelle con taglio automatico, se la velatura trascina il drone dopo il contatto con il suolo.
Indicazioni dalla pratica di integrazione
Dall’esperienza di integrazione:
- Usare streamer o pilotini estrattori per stabilizzare la velatura prima del gonfiaggio completo in volo traslato.
- Sugli elicotteri coassiali il downwash è più concentrato ma simmetrico: il paracadute può essere montato sopra il centro, per superarlo più facilmente.
- Dimensionare la velocità di apertura della velatura in modo da vincere insieme il downwash e il flusso del volo traslato.
- Prevedere elementi di dissipazione del carico dopo l’apertura, come inserti elastici nelle bretelle o ripartitori di carico, per evitare danni alla fusoliera.
Fonte: apcodefense.com (APCO Aviation) , aggiornato al 2026-09-23.